01
宇树 G1 现场导览:从一句话到一段完整讲解
验证了:一条指令走完感知、讲解与动作
MOSS × 多种躯体
MOSS 可以灵活支持多种身体。同一个大脑,可以住进桌面机器人、四足、人形、家电——下面是我们在真实设备上跑过的东西,每条都是实录,不是演示动画。
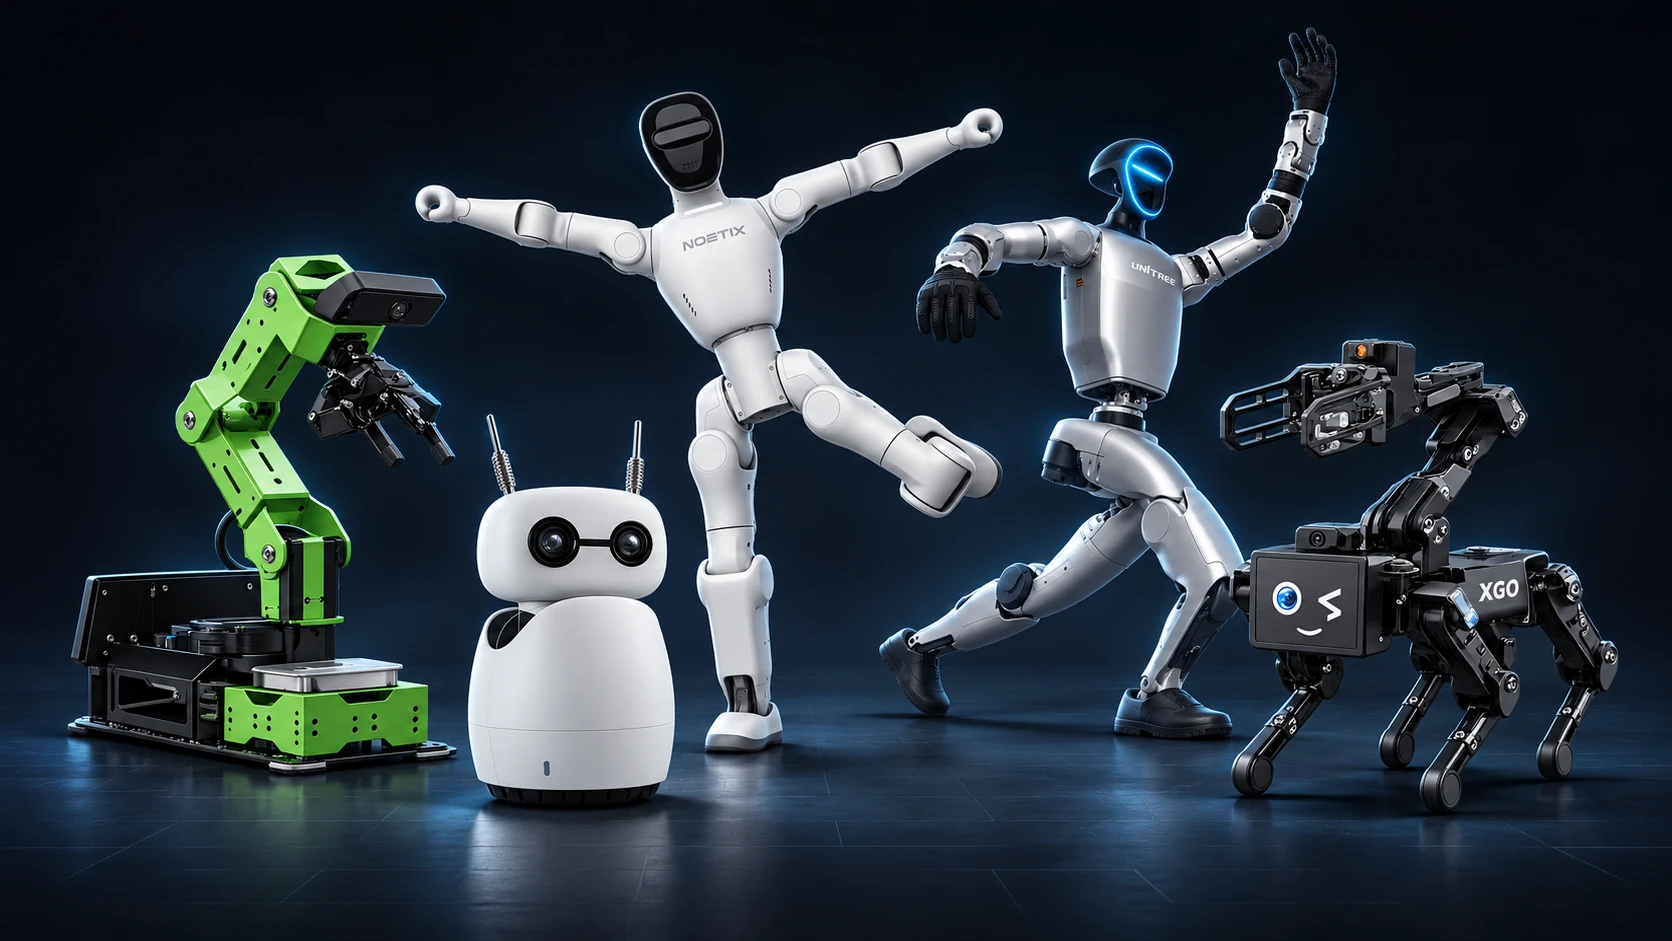
同一套大脑,换一个本体不重写应用。
Reachy Mini · 桌面
桌面级双臂,最小的那台
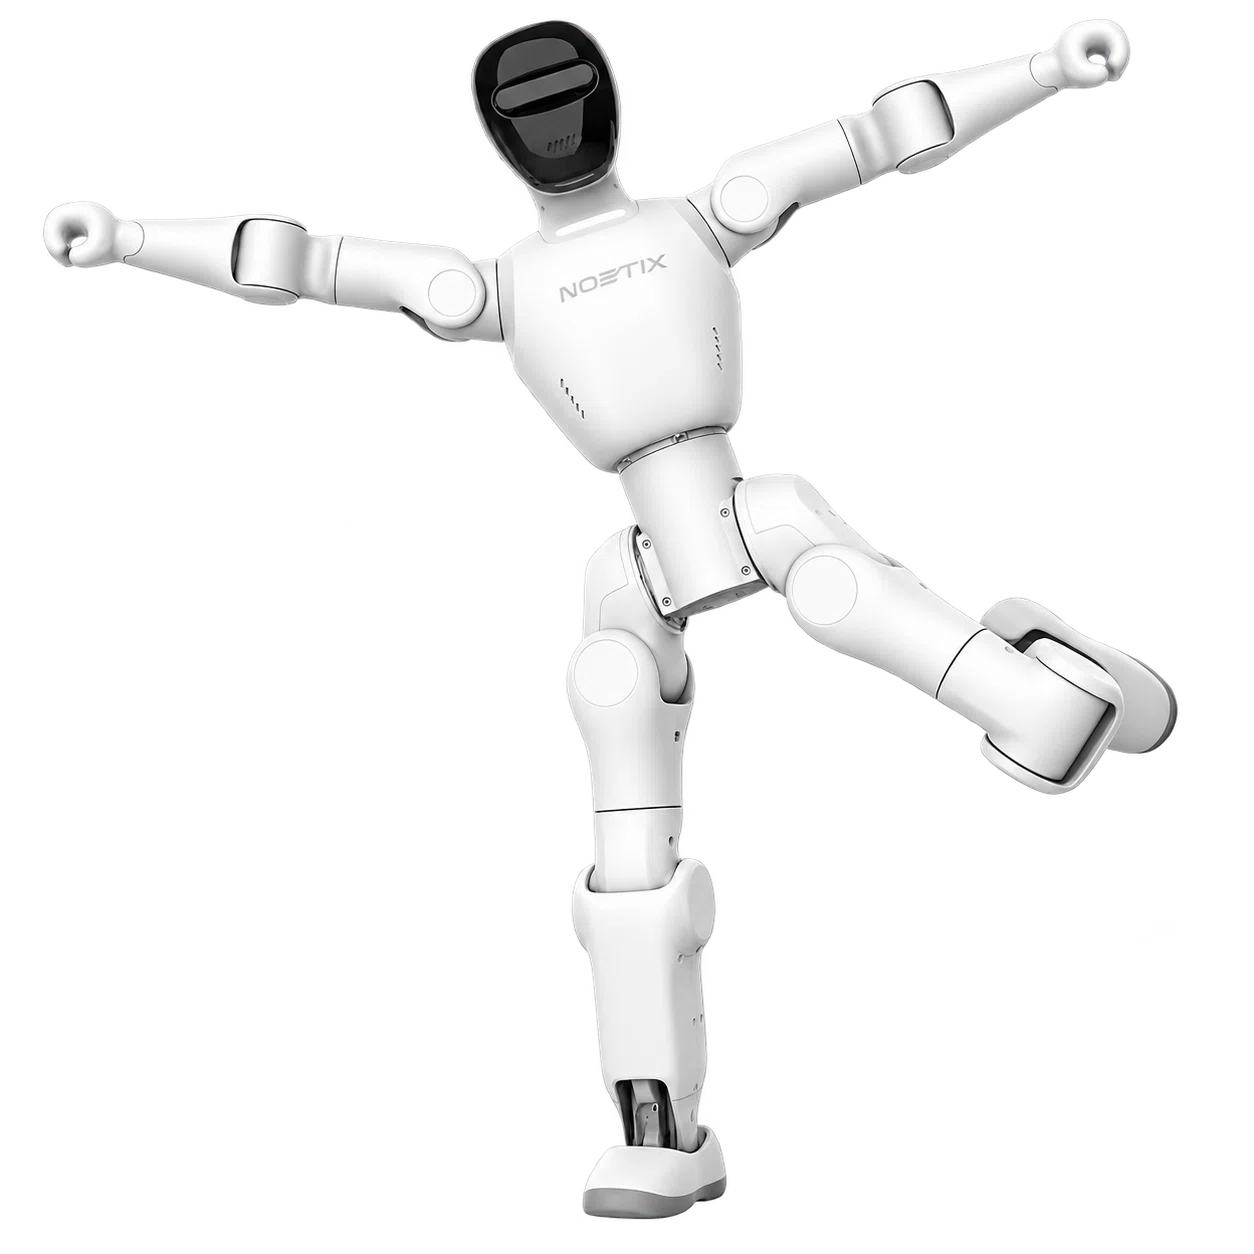
布米 · 人形
人形本体,整套动作靠它演
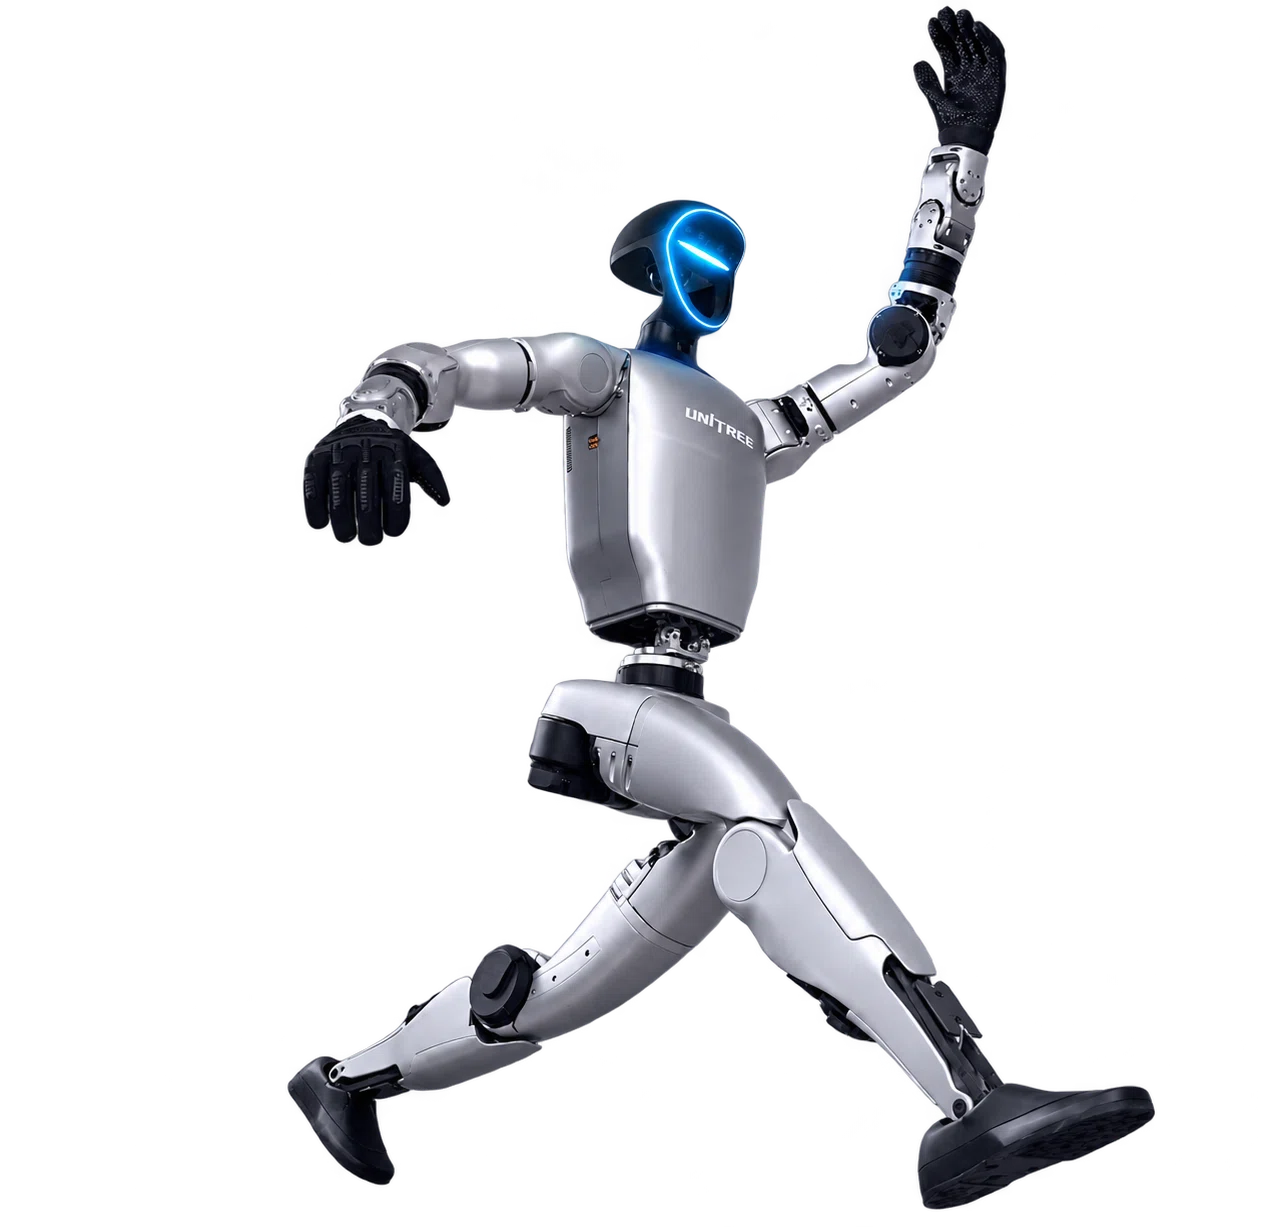
宇树 G1 · 人形
人形,全身自由度
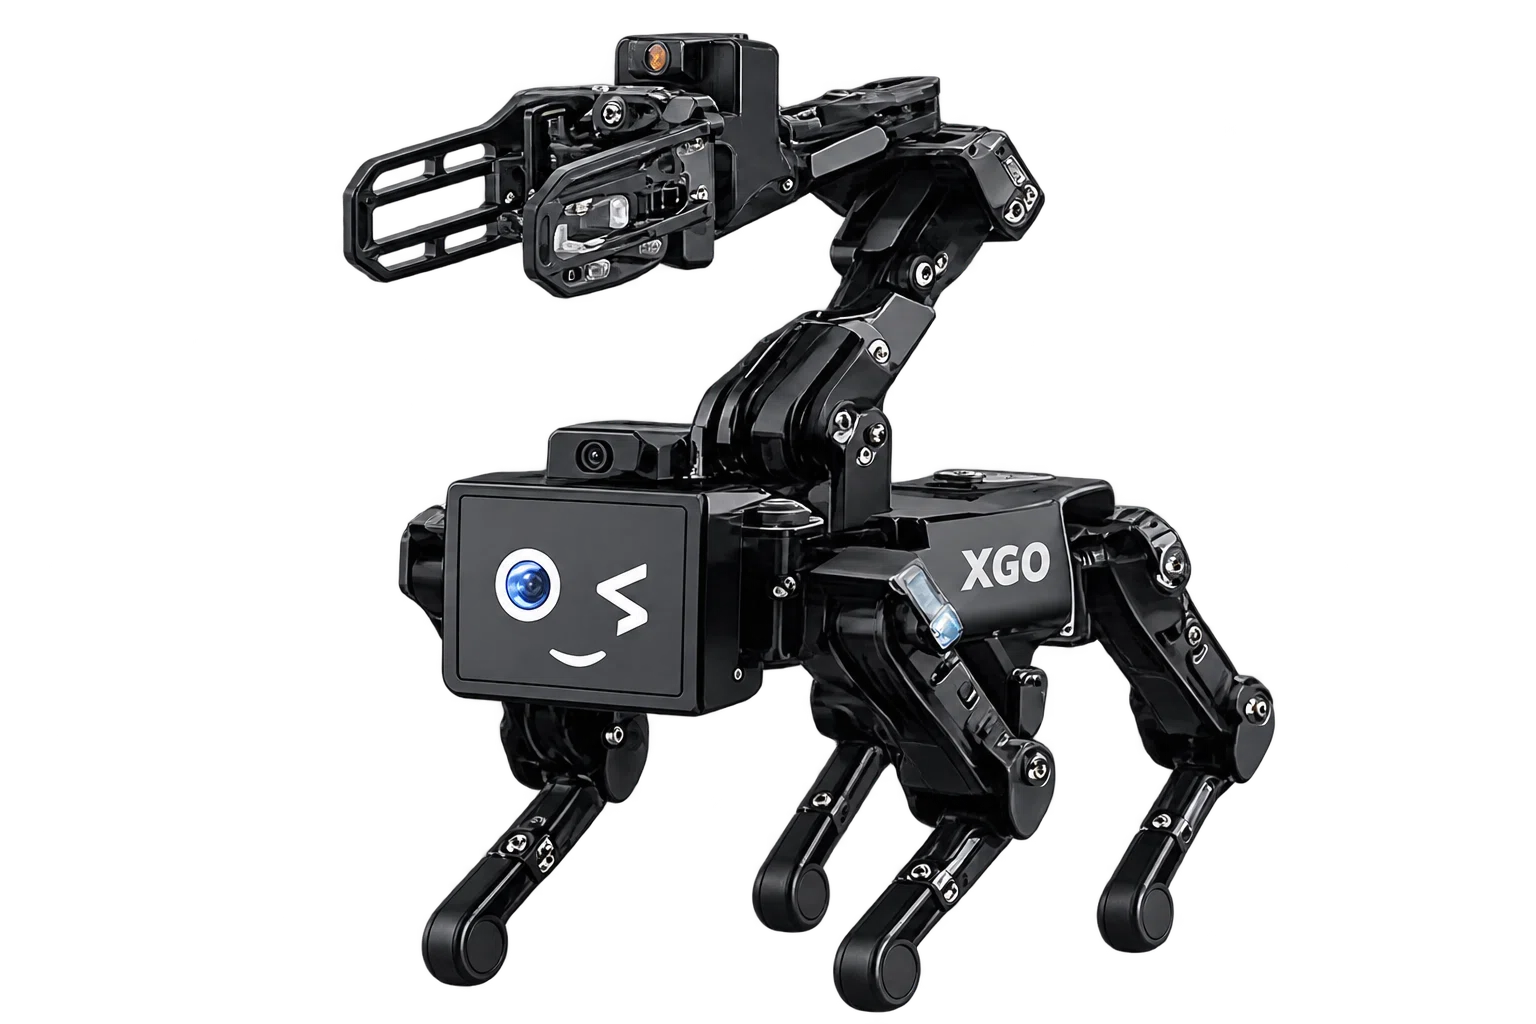
XGO · 机器狗
四足,跟着人走
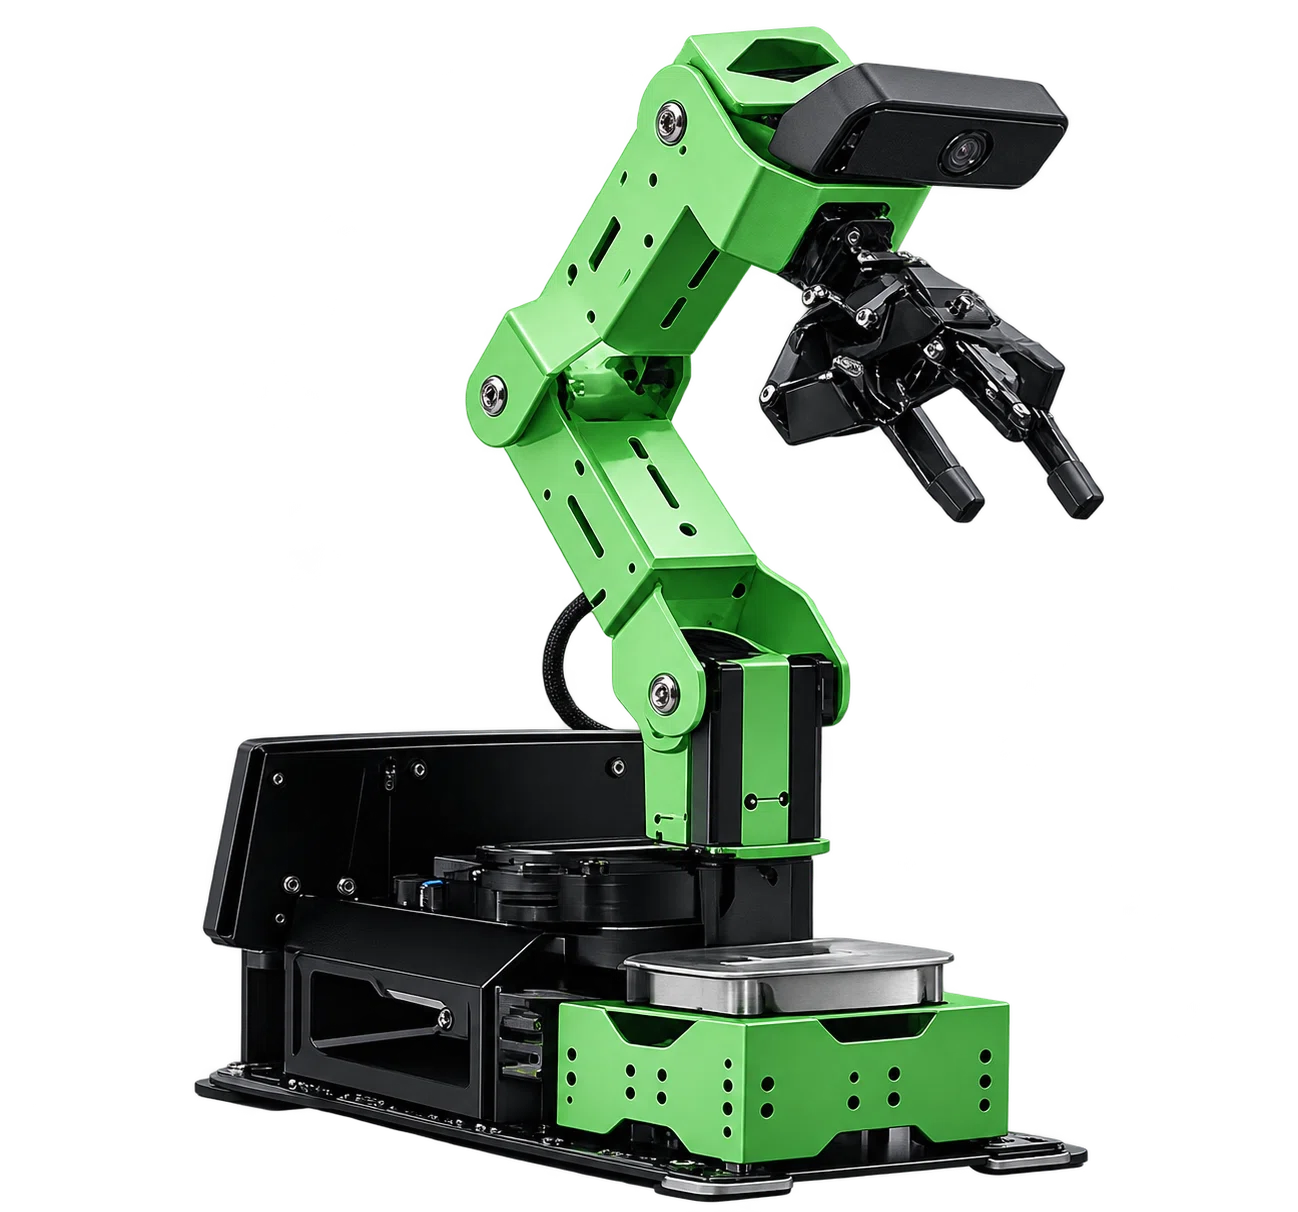
机械臂
六轴,能自己抓放
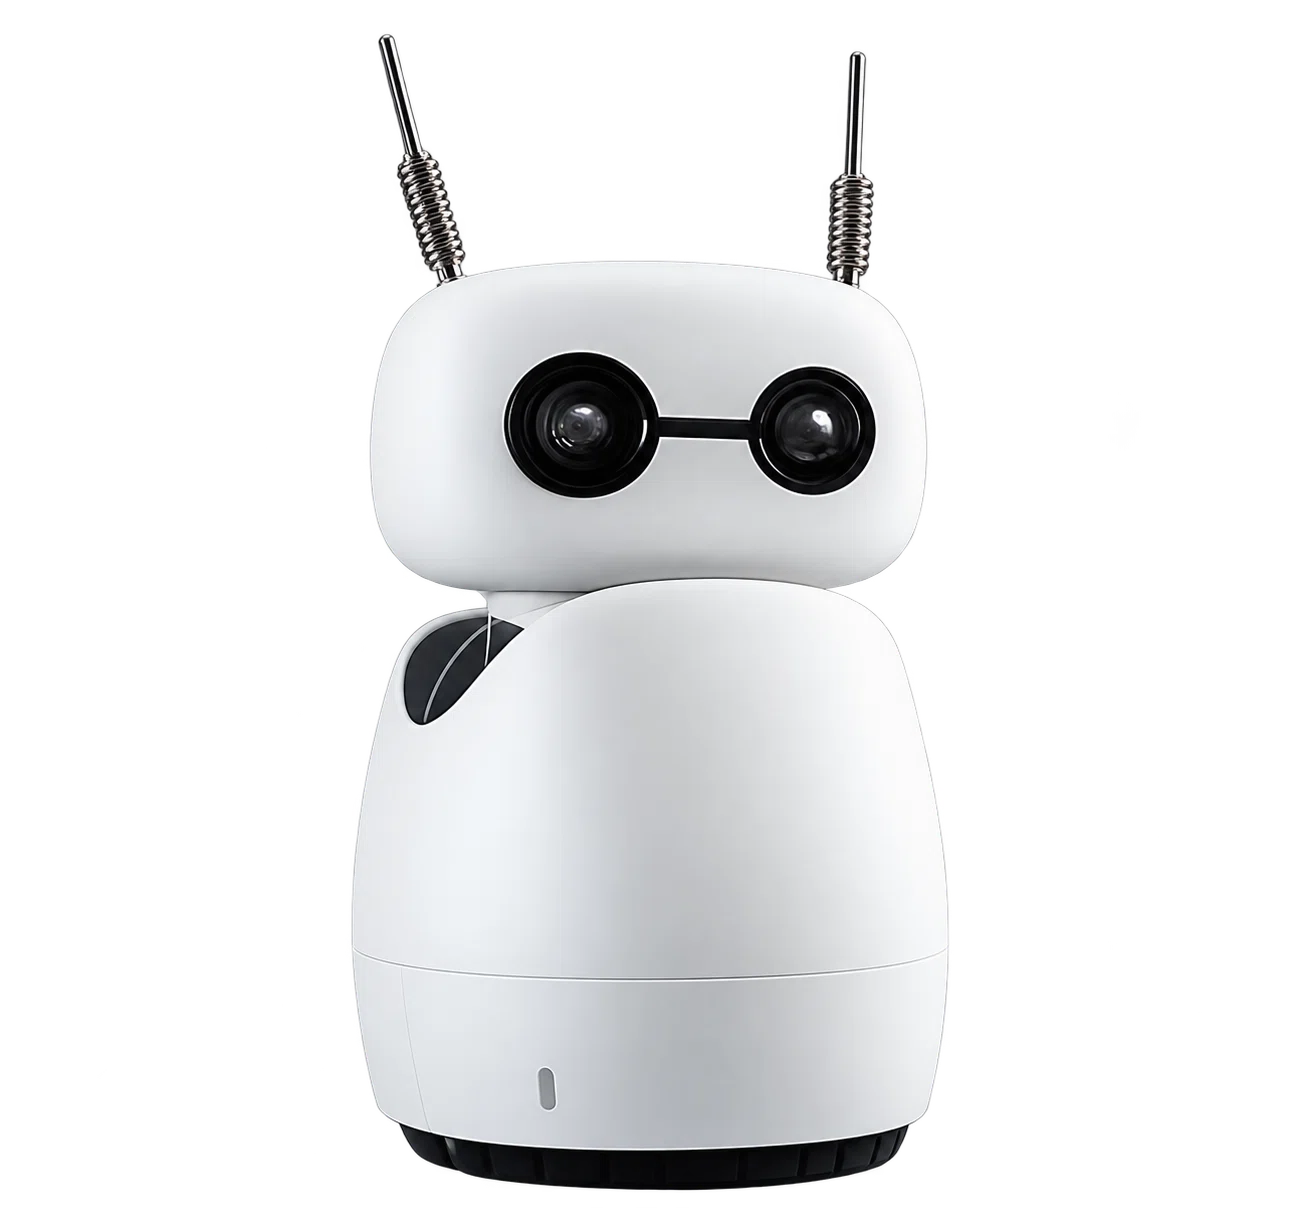
旧闺蜜机
改造过的老朋友,只换软件
同一套大脑,换个身体就能跑
感知、动作、记忆都真的接上
出错当场看得见,不用猜
换设备不用重写应用
能拿实录给人看,不是演示动画
运动控制能力
声音交互能力
视觉交互能力
屏幕与 GUI 控制能力
记忆能力
人格定义与切换能力
工具调用与外部能力扩展
生命周期状态管理能力
模型切换与反身性控制能力
01
MOSS 可以让机器人在对话和交互中实时触发基础动作、预置动作和组合动作,而不需要在应用层预先编排完整脚本。
02
支持按键说话、回车说话等模式,并可进一步扩展到自由对话与聆听模式;语音风格和表达可在运行时切换。
03
支持视觉关键帧分析、连续视觉帧、目标识别、找物、看向目标等能力,让机器人从对话系统走向环境参与者。
04
把语言、视觉、肢体动作、情绪反馈和环境交互组织成统一调度框架,使机器人实现“边说边做”的连贯行为表达。
05
系统已支持事件记忆、关系记忆、主题记忆以及多人格定义、切换和行为风格调整,让交互保持连续性与一致性。
从接到指令到动作结束,一条到底没有剪。下面那一段是按主题拆开的片段。
宇树导览:身体与屏幕同步
机器人与控制画面同屏,观察导航、讲解与界面反馈的协同。
Reachy Mini × 宇树:对话与画板
两种身体与屏幕一起参与互动,保留原声与原速。
三语相声 · 翻译事故
两台人形加一块屏,中文、俄语、英语三种语言现场对一段相声,翻错了还得接着演。
从机械臂到人形,从屏幕走到现实里。
验证了:一条指令走完感知、讲解与动作
验证了:实录展示同一运行架构适配另一种本体
验证了:实录展示运行时接入大型人形的感知与动作
验证了:同一套系统能驱动完全不同的身体
MOSS × PHYSICAL AI
物理 AI 需要把感知、动作、记忆和对话接在一起。MOSS 探索这一层运行时:通过设备适配复用上层能力,并在真实设备上持续验证。上面的实录展示了这套运行架构的不同接入方式。