APPLICATIONS
应用场景
场景驱动的具身智能,为持续运行而构建。
这里介绍教育、园区导览、智慧养老与园区协同的场景方案,呈现持续运行、任务调度、多用户交互与关系记忆的不同侧重。具体演示见「具身实践」;场景方案不等同于已部署项目。
人机协同课程共创与连续讲授
教育场景
把“问答机器人”变成“课程共创者与连续讲授者”。
在教育场景中,具身智能的价值不应该停留在“答一道题”或“做一次问答”,而应该参与从备课到讲课再到内容更新的完整过程。
系统在备课状态中与用户共同生成课程内容,并通过多轮确认形成结构化课程对象;在开课状态中,机器人基于已沉淀内容持续讲授,并吸收问题反馈进行动态调整。教育内容因此不再是一次性对话结果,而是可沉淀、可复用、可再次讲授的课程资产。
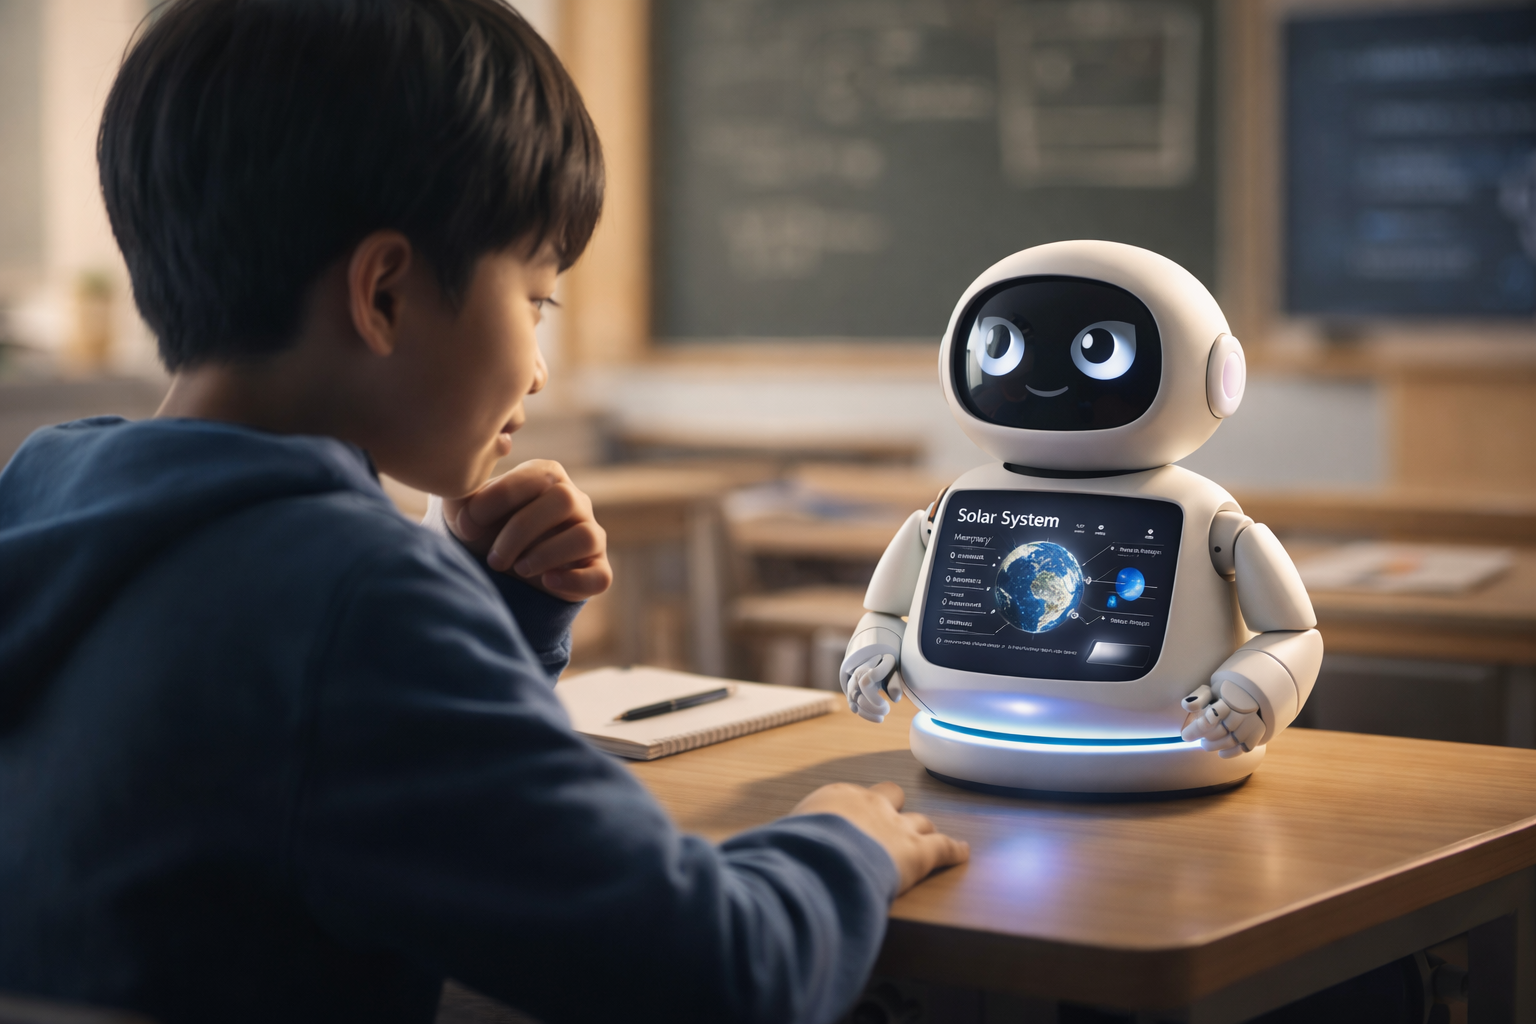
备课模式 / 讲授模式双状态
备课时共同生成课程;开课时围绕已确认的内容连续讲授。
单源输入,公开讲授
围绕确定的内容源组织面向多人使用的公开讲授。
GUI 作为共同思考面板
把界面作为师生与系统一起查看、确认内容的思考面板。
内容结构化沉淀与课程复用
把确认过的内容沉淀成可复用、可再次讲授的课程对象。
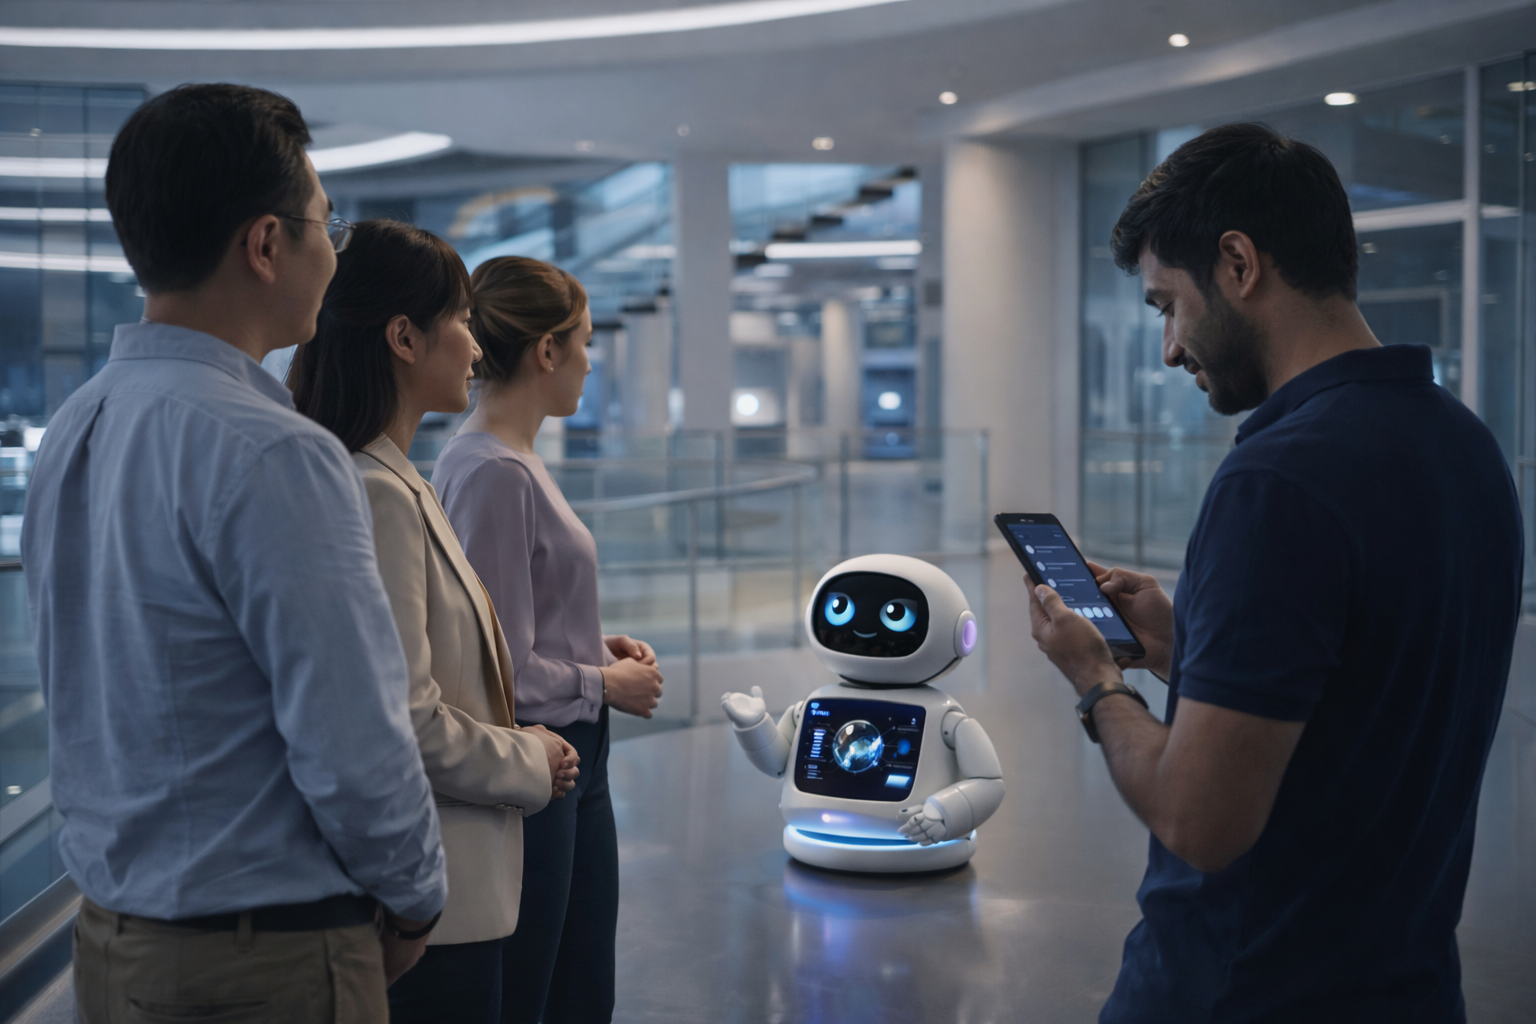
多用户导览:公共通道与个体交互并行
园区导览场景
在公共讲解主线稳定运行的前提下,支持导览员控制与访客个体互动并行存在。
在园区导览场景中,系统默认围绕公共讲解主线持续运行。导览员拥有公共表达控制权,通过指定交互入口调整节奏与讲解内容;访客则通过消息通道发起个体问题,系统异步处理并返回结果,而不打断公共讲解。
这种机制让系统既能保持公共服务的一致性,又能支持多用户参与和个性化服务,从而把复杂公共环境中的交互问题转化为可控、可验证的工程实现。
导览员 / 访客双角色
导览员掌握讲解节奏;访客可通过各自入口提出问题。
公共输出 / 个体消息双通道
公共讲解持续输出,个体问题通过消息通道异步处理。
主线优先调度
优先保持公共讲解的连贯,再协调插入的个体交互。
人主导路径,系统负责执行与表达
人确定路径与讲解安排,系统组织执行与表达。
记忆与安全模式驱动的持续陪伴
智慧养老场景
不是做一个会回答问题的养老机器人,而是验证系统能否在时间中持续围绕一个人运行。
在智慧养老场景中,我们关注的不是堆砌功能,而是建立一条长期持续存在的交互主线。系统围绕单一用户持续运行,通过视觉识别、关系记忆和跨时间的对话延续,逐步形成稳定陪伴关系;同时,提醒、呼叫等功能任务以嵌入式方式插入主线,在完成后自动回归陪伴状态。
在异常触发或控制信号出现时,系统还能切换至安全模式,对当前行为进行收束与中断,从而让整套系统具备更好的可解释性与可控性。
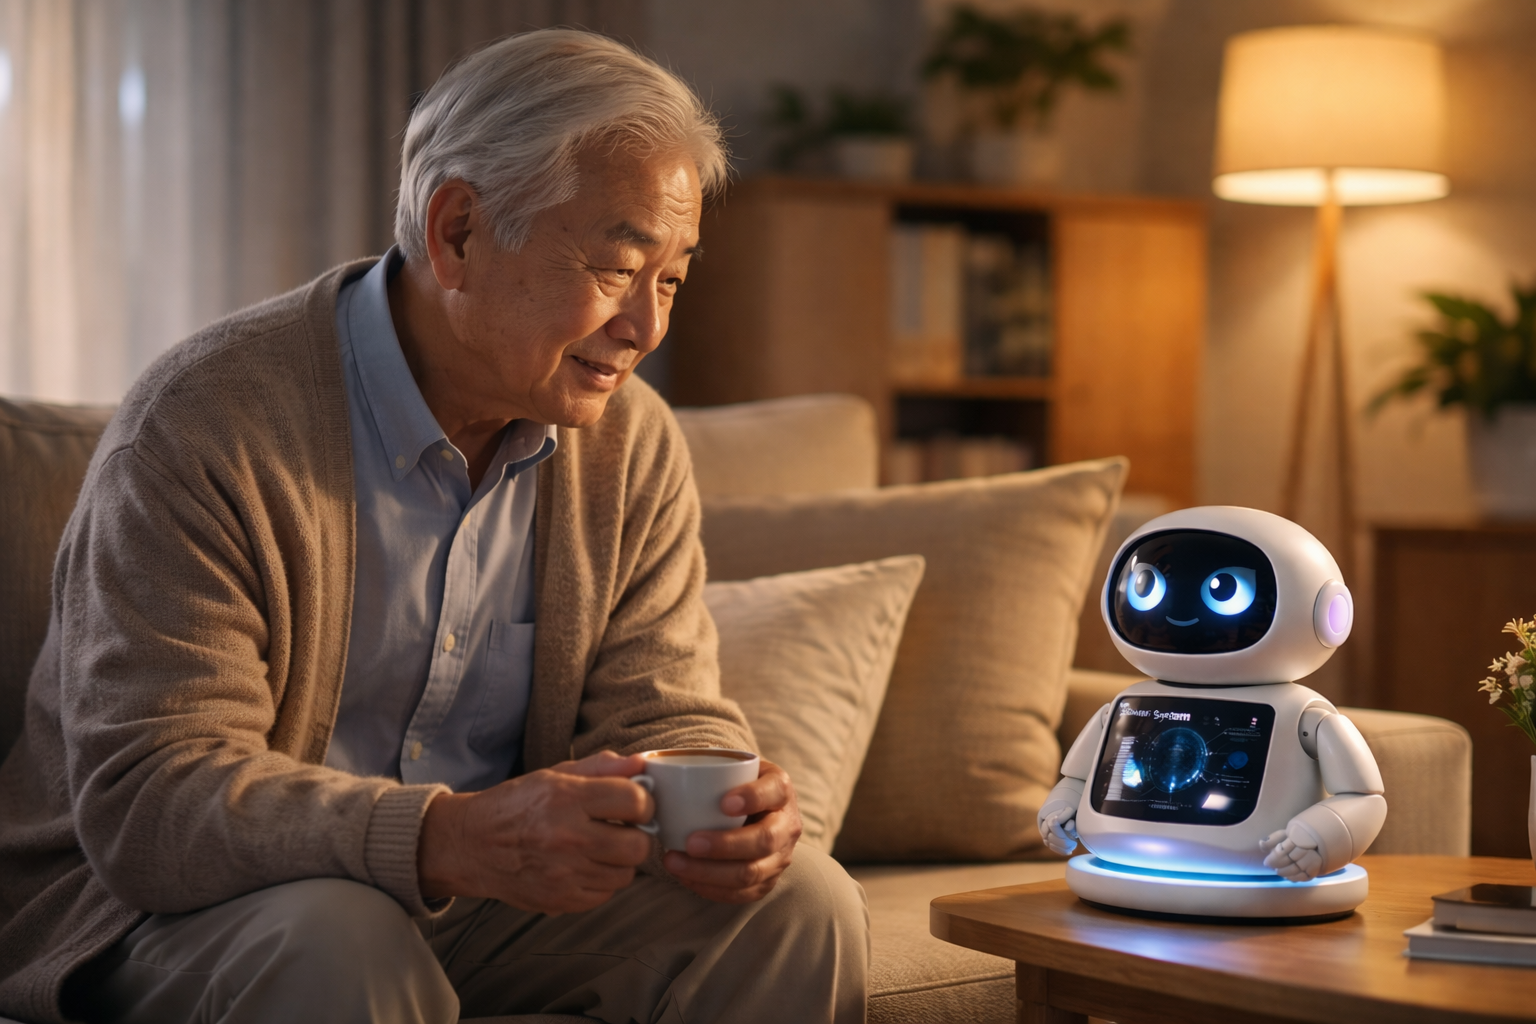
陪伴模式
围绕同一位用户延续对话,逐步积累交互上下文。
任务模式
把提醒、呼叫等任务插入交互主线,结束后回归陪伴。
安全模式
在异常触发或控制信号出现时,收束并中断当前行为。
记忆驱动的关系延续
使用事件与关系记忆,让跨时间的对话接得上。
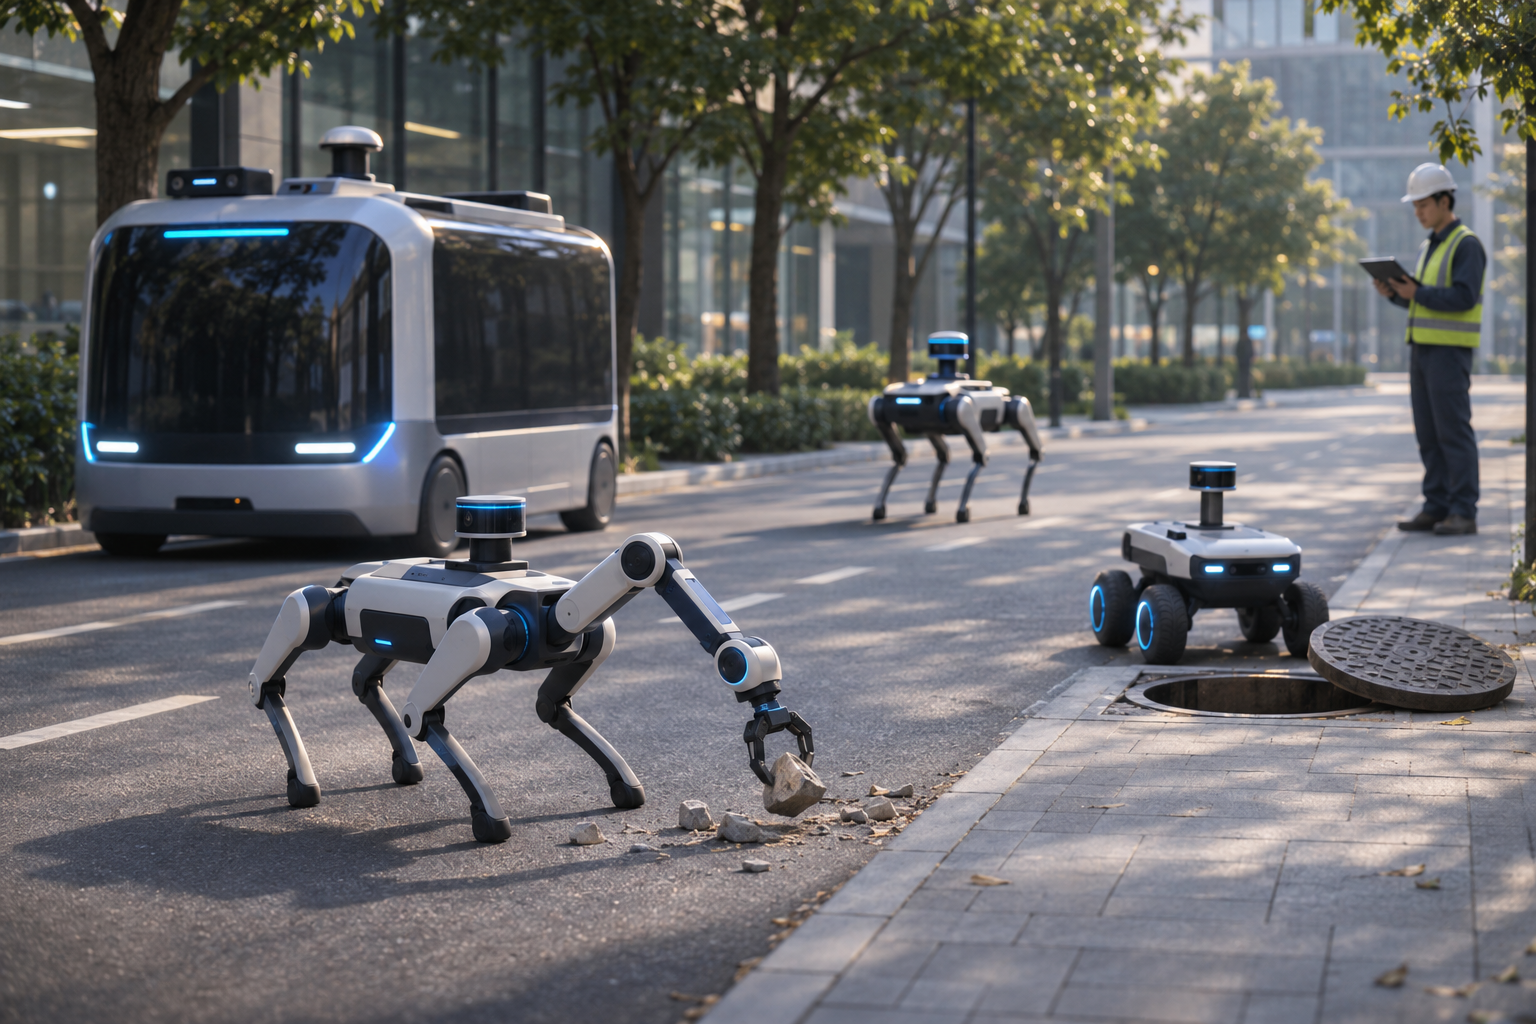
无人车 + 机器狗 · 园区协同方案
园区汪汪队
一辆车带上几只狗,一起把一件事办完。
园区里最琐碎的是「看见」和「跑一趟」:井盖破了、路边堆了东西、某个角落没人巡到。让无人车当移动的算力与充电位,机器狗负责钻、看、搬,人只在需要拍板时进场。
车负责走远路、供电、把现场画面带回来;狗下车靠近、看清,必要时伸机械臂处理。一个大脑同时管几个身体,任务派下去各自领活,进度汇总到同一处。
车当母港:供电、补能、把画面带回来
无人车提供移动算力与供电,汇集现场画面。
狗负责靠近与处理:钻、看、搬
机器狗靠近目标,承担观察与现场处理的方案角色。
一个大脑管多个身体,任务可分派
通过统一调度分派任务,把多个身体的进度汇总到同一处。
人只在关键判断上进场
关键判断保留给人,系统负责组织任务与执行反馈。